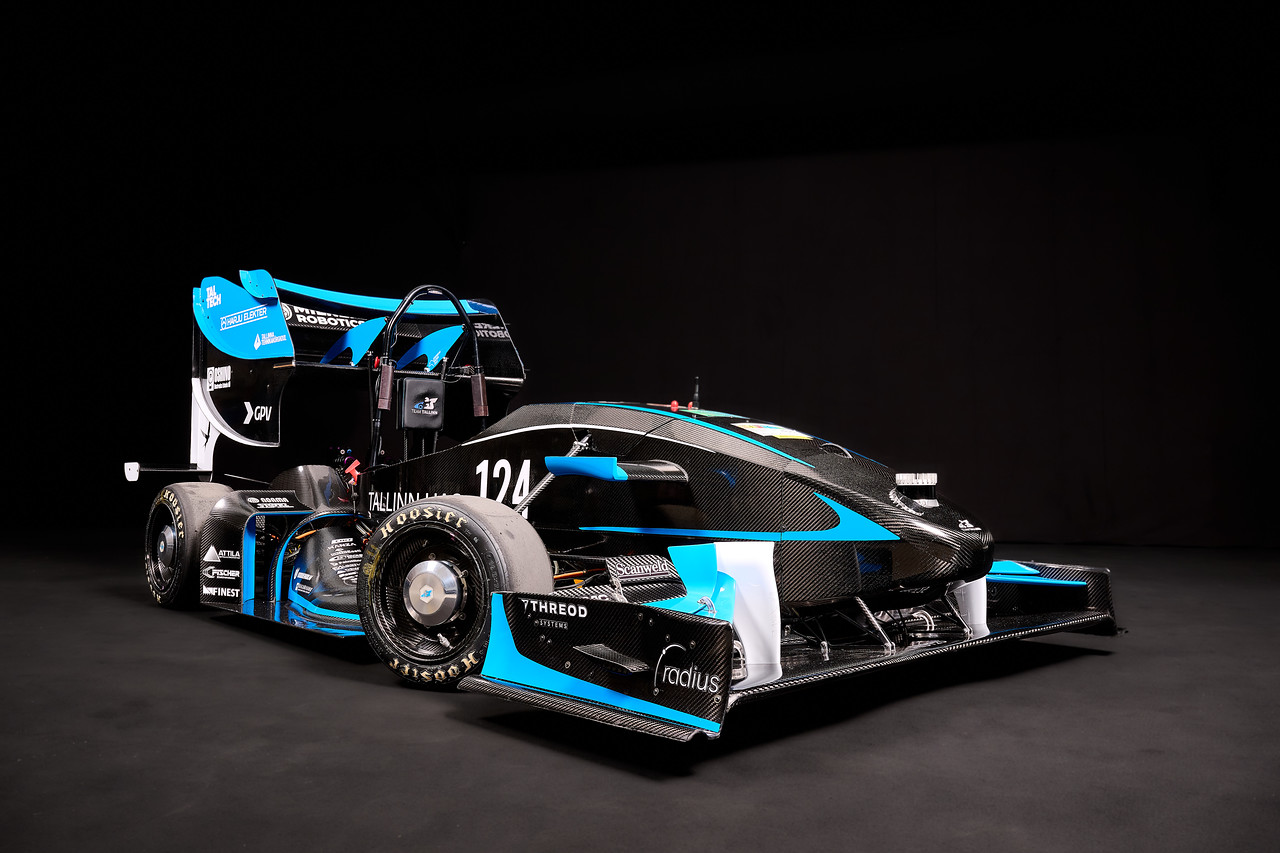
2025. aasta võistlushooaeg algas pärast elektrivormeli FEST25 pidulikku avalikustamist Rakett69 Teadusstuudios. Eelmisel hooajal oli meeskond tõusnud maailma edetabeli tippu, seega ootused olid kõrged. Ees ootas neli võistlust: Holland, Austria, Tšehhi ja Saksamaa.

Enne esimest võistlust käisime sõprustiimide juures, et saada autoga veel testkilomeetreid. Esimestel testidel tuli ette väiksemaid probleeme ning Hollandisse jõudes oli autoga veel omajagu tööd, mistõttu tegime viimased parandused ja täiustused juba võistlusalal. Formula Student Netherlands toimus ühtlasi ka viimast korda. Kiirustamisest hoolimata oli FEST25 rajal väga kiire ning ka disainikaitsmine läks hästi: jõudsime finaali. Enne kestvussõitu pidime vahetama madalpinge toitepistikut, sest eelneva päeva aladel esines probleeme ning tahtsime minimeerida riske. See võttis oodatust rohkem aega ja jäime oma stardiajale hiljaks. Rajal olime kiiruse poolest tippude hulgas, kuid hilinemise eest saadud trahviaeg viis meid lõpuarvestuses veidi allapoole. Sellest hoolimata jõudsime üldarvestuses poodiumile, mis oli hooaja avavõistlusel väga hea algus.

Järgmisena suundusime Austriasse Red Bull Ringile. Võistluse ajal tabas võistlusala suur torm, mille järel tekkisid vormelil mõningad elektroonikaprobleemid. Parandamiseks jäi väga vähe aega, kuid kohtunikud olid mõistvad ja aitasid igati kaasa, et jõuaksime rajale. Saime auto autokrossi stardiks valmis sõna otseses mõttes viimasel minutil. Esimene katse siiski ei õnnestunud ja teisel kordus sama probleem, mille põhjuseks osutus läbipõlenud põhikaitse. Autokrossi tulemust kirja ei saanud, kuid järgmiseks päevaks oli auto korras ning kestvussõit läks hästi ja sõitsime selle lõpuni.

Tšehhis läksid tehnilised kontrollid ladusalt ja ilma suuremate probleemideta. Elektroonikaga tuli vahepeal veidi vaeva näha, kuid saime auto sõitma ning staatilised ja lühemad dünaamilised alad läksid hästi. Ka kestvussõit algas hästi, kuni auto jäi neljanda ringi alguses ootamatult rajale seisma, mille põhjuseks osutus kontrolleri probleem. Kahju oli just seetõttu, et vormel oli kiire ja kõik muu toimis.

Hooaja viimane võistlus oli Formula Student Germany, kus elektrilises klassis osales 84 meeskonda. Tehnilised kontrollid läbisime väga kiiresti, mis andis rohkem aega rajal sõitmiseks ja auto seadistamiseks. Võistlus läks üldiselt hästi ning auto töötas töökindlalt, niiet ka kestvussõidu sõitsime lõpuni tugeva tulemusega. Kõige tugevamate tiimidega võrreldes jäi seekord siiski veidi kiirusest puudu.

FEST25 hooaeg näitas, et auto on kiire ja meeskond suudab nii rajal kui ka disainikaitsmisel konkureerida Euroopa parimatega. Konkurents oli enamus võistlustel ülitihe ning väga paljud said nii kestvussõidus kui autokrossis kirja häid aegu, millega pidi kaasas püsima. Samas tuletas hooaeg meelde, kui palju loeb töökindlus. Mitme võistluse tulemuse otsustasid väikesed detailid, aga siiski andis see väärtusliku õppetunni, mida juba järgmisel aastal parandada.

Juhtkond

Harry Aus
Meeskonna kapten Harry Aus
Raul Mihkel Anton
Peainsener Raul Mihkel Anton
Tanel Palmsaar
Komposiidi kapten Tanel Palmsaar
Maano Maasikmets
Dünaamika kapten Maano Maasikmets
Pärtel Roosipuu
Jõuülekande kapten Pärtel Roosipuu
Marko Muru
Veermiku kapten Marko Muru
Lasse Enki Laupmaa
Elektroonika kapten Lasse Enki Laupmaa
Mathias Maiste
Isejuhtiva kapten Mathias Maiste
Annabel Kirss
Administratiivi kapten Annabel Kirss

Alammeeskonnad

Komposiit

Projekteerib ja toodab komposiitdetailid: monokokk-kere, akukorpus, tulemüür ja aerodünaamilised struktuurid, kasutades FEM-analüüse ja arvutusmooduleid.

  • Tanel Palmsaar Kapten
  • Randar Teder Inserdid
  • Jan Evert Martinonis Ergonoomika
  • Henri Kivisalu Difuusori struktuurid
  • Marten Teder Tagatiiva struktuurid

Dünaamika

Hindab ja mõjutab auto sõiduomadusi: kontseptsiooniarendus, ringiaja simulatsioon, vedrustuse kinemaatika, aerodünaamika ja mootorijuhtimine.

  • Maano Maasikmets Kapten
  • Hardi Hakk Aerodünaamika
  • Robert-Juss Soe Kinemaatika, auto dünaamika
  • Mattias Laos Kinemaatika, auto dünaamika
  • Risto Pärn Kinemaatika, auto dünaamika
  • Ergo Adams Juhtimissüsteem
  • Jakob Pajur Auto dünaamika, rehvi analüüs
  • Brit Ailen Eamets Juhtimissüsteem
  • Arthur Kooser Aerodünaamika
  • Ardi Prääm Juhtimissüsteem

Jõuülekanne

Muudab akus talletatud energia liikumiseks: akupakk, isearendatud inverter, mootorid, düno ja jahutus. Rõhk on ohutusel ja töökindlusel.

  • Pärtel Roosipuu Kapten
  • Katariina Kukk Akupakk
  • Helar Pullisaar Mootorid
  • Kristjan Kimsto Mootori/inverteri jahutus
  • Raigo Seppago Isearendatud inverter
  • Siim-Erik Viiding Isearendatud inverter
  • Maia-Liisa Veldi Isearendatud mootorid
  • Karl-Georg Ploom Akupakk
  • Emma Hansson Akumoodulite korpused
  • Juhan Lainemaa Akujahutus
  • Mikk Lehtoja Mootori/inverteri jahutus
  • Damian Romantsevitsus Kontroller
  • Aramis Kaljuste Elektroonika sektsioon

Vedrustus/veermik

Projekteerib ja toodab mehaanilised sõlmed: pidurid, rooliajam, ülekanne, vedrustuse detailid ja kõik, mis ühendab kere asfaltiga.

  • Marko Muru Kapten
  • Sebastian Mikael Magagni Nurgakoost
  • Karl Rasmus Uibo Ülekanne
  • Mark Smirnov Käänmik
  • Sten-Erik Ervin Pidurisüsteem
  • Aksel Tammann Roolisüsteem
  • Joonatan Nõgisto Pedalbox
  • Erik Kristo Kremm Pneumosüsteem
  • Romet Andreas Nookurid ja nookuri kõrv
  • Sten Sillandi Kinnituskõrvad
  • Jan Hendrik Kangur Õõtshoovad

Elektroonika

Vastutab vormeli madalpingesüsteemi eest: juhtmestiku ja trükkplaatide disain ja tootmine, ohutussüsteemid, toitejaotus ja andmehõive.

  • Lasse Enki Laupmaa Kapten
  • Danel Tiitma EMC
  • Tauno Tamm Trükkplaatide ja tarkvara arendus
  • Uku-Erik Hindrikson Maakiirussensori tarkvara
  • Markus Nigul Juhtmestus
  • Mats Anier Trükkplaatide ja tarkvara arendus
  • Uku Kaarel Metspalu Trükkplaatide ja tarkvara arendus
  • Oliver Sild Trükkplaatide ja tarkvara arendus
  • Olari Reitel Trükkplaatide arendus
  • Kusti-Kaarel Pals EMC
  • Charlotta Vilsar Juhtmestus
  • Gregor Kaljumäe Juhtmestus
  • Evelin Vaher Trükkplaatide arendus

Isejuhtiv

Arendab tarkvara, mis võimaldab autol iseseisvalt sõita: keskkonnataju, lokaliseerimine ja kaardistamine ning trajektoori planeerimine ja juhtimine.

  • Mathias Maiste Kapten
  • Rauno Viil Odomeetria, SLAM algorithm
  • Jakob Leever Valideermine, riistvara
  • Robin Teaste Simulaator
  • Ramon Egert Valgma Juhtimissüsteem
  • Paul Pärtel Vellerind Punktipilve töötlemine
  • Kevin Kuusik Olekumasin

Administratsioon

Kajastab FS Team Tallinna tegevust ja projekti nähtavust - meedia, sotsiaalmeedia, ürituste ja koolikülastuste kaudu.

  • Annabel Kirss Kapten

Galerii